
典型加工零件
设备亮点
一、加工对象
- 工件:灵巧手微型行星减速器薄壁内齿圈、内花键;
- 典型规格:模数 0.12~0.3,齿数 30~60,内径 4~10mm,薄壁、易变形;
- 材料:40Cr、GCr15、粉末冶金,热后硬拉可直接拉 HRC58~62 淬火件,省去后续精磨,提升效率;
- 工艺优势:拉削一次走刀成型,齿形、齿距、圆度一致性极高,适合大批量微型齿圈量产,远快于插齿。
二、核心设备
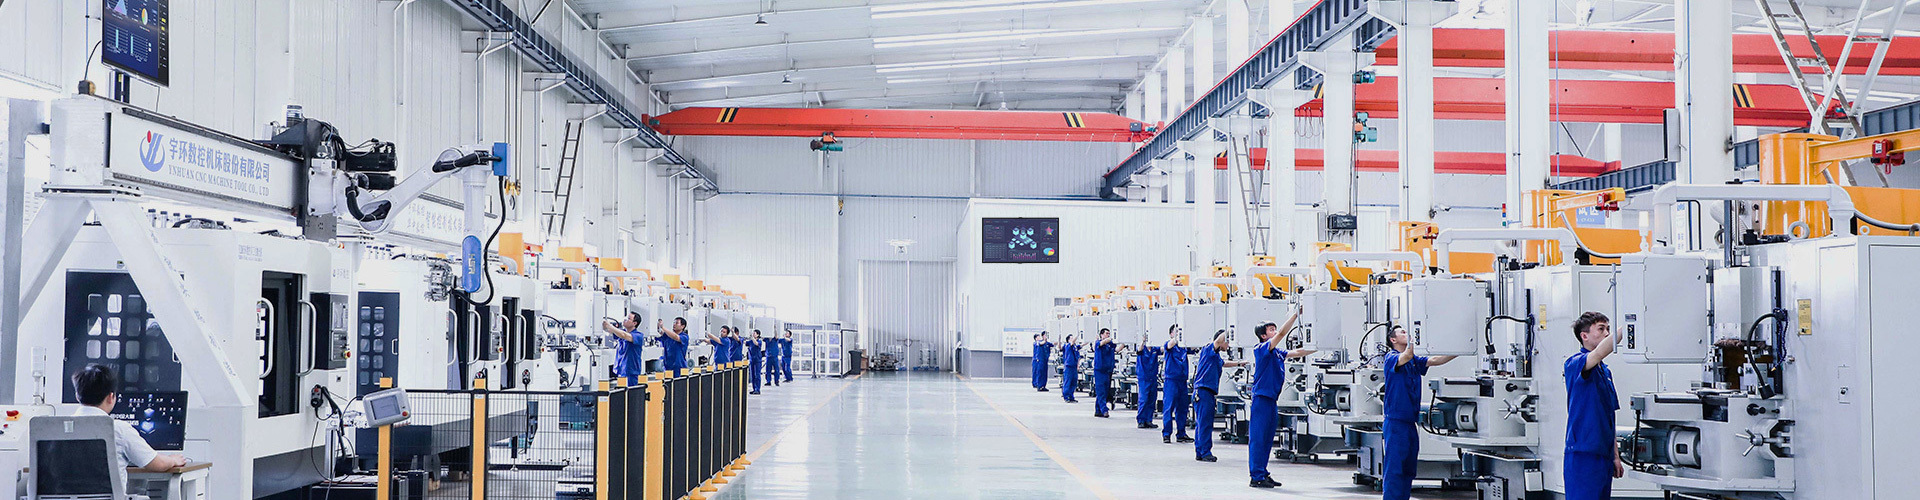
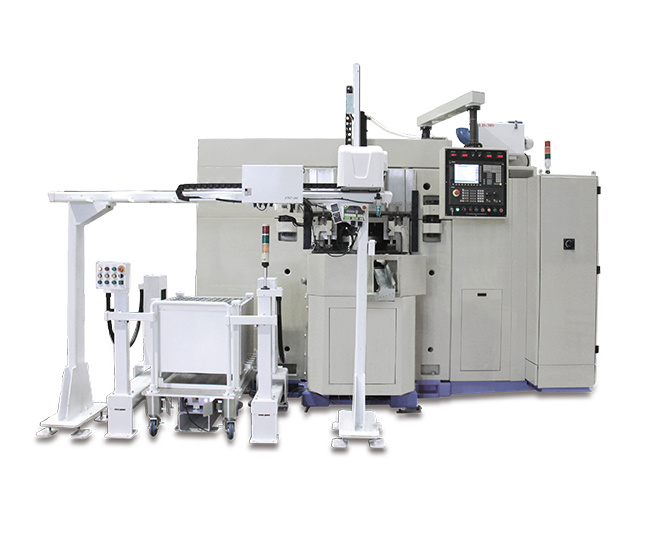
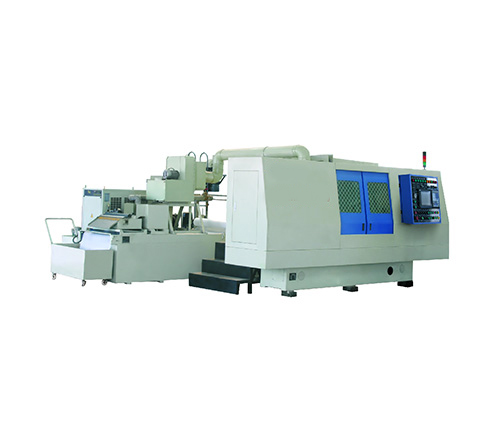
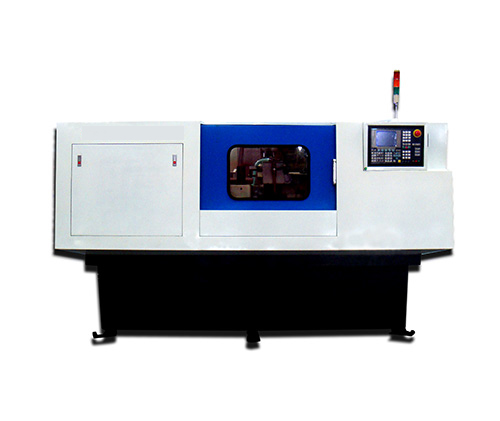
机、电一体化的机械式加工机床。拉削由伺服电机驱动。在公称拉力和工作行程范围内,用于拉削各种几何形状的通孔,生产率高,适用于成批生产和大量生产。拉力小但精密(50kN 以内为主),行程短,配精密工装定位微小薄壁件;支持热前软拉、热后硬拉切换;可搭载自动上下料机械手,适合自动化产线。宇环 LJ51 系列就是该类机型,面向人形机器人微型齿圈 / 花键加工。
三、核心技术难点
1. 微型拉刀制造:极小模数拉刀,高速钢 / 硬质合金,刀齿极细,刃磨难度大;微小切屑排出困难,容易刮伤齿面。
2. 薄壁工件防变形:灵巧手齿圈壁厚很薄,拉削夹紧、切削力极易造成椭圆,工装需要浮动定位、低应力夹持。
3. 精度指标严苛:齿距累积、齿形误差、表面粗糙度 Ra0.4~0.8,直接决定灵巧手关节回差、空程、手感。
4. 拉力伺服微控:微小工件不能冲击,伺服系统必须低速平稳、闭环拉力反馈,避免崩齿、拉裂。
5. 冷却润滑:微量高压专用拉削油,带走热量、降低刀齿磨损,防止微小齿面烧伤。
四、工艺路线
由伺服电机通过行星减速机带动丝杆上连接有丝杆螺母的主滑板在导轨上作上下移动,实现拉削与返回;机床有半自动循环及调整两种操作方式,能适应不同拉削形式的需要。机床的循环过程为:上料位放置工件→人工插刀→启动拉削→主滑板向下运动、进入拉削→完成拉削→人工取料→启动下步动作→主滑板向上返回人工取刀,放入工件再插刀,完成一次循环。

技术参数
上一条
上一条
宇环官方微信
宇环手机官网
1
联系方式
400全国客户服务热线:400-8320220,400-6251288
E-mail:info@yh-cn.com
电话:86-731-83160688、0731-83201588(国内);
电话:86-731-81868967、+86-18774862105(国际);
联系人:张小姐/文先生
地址:湖南省长沙市浏阳经济技术开发区永阳路9号